해양에서 자율 주행 차량이 직면한 가장 큰 도전 과제는 무엇인가?
News Details
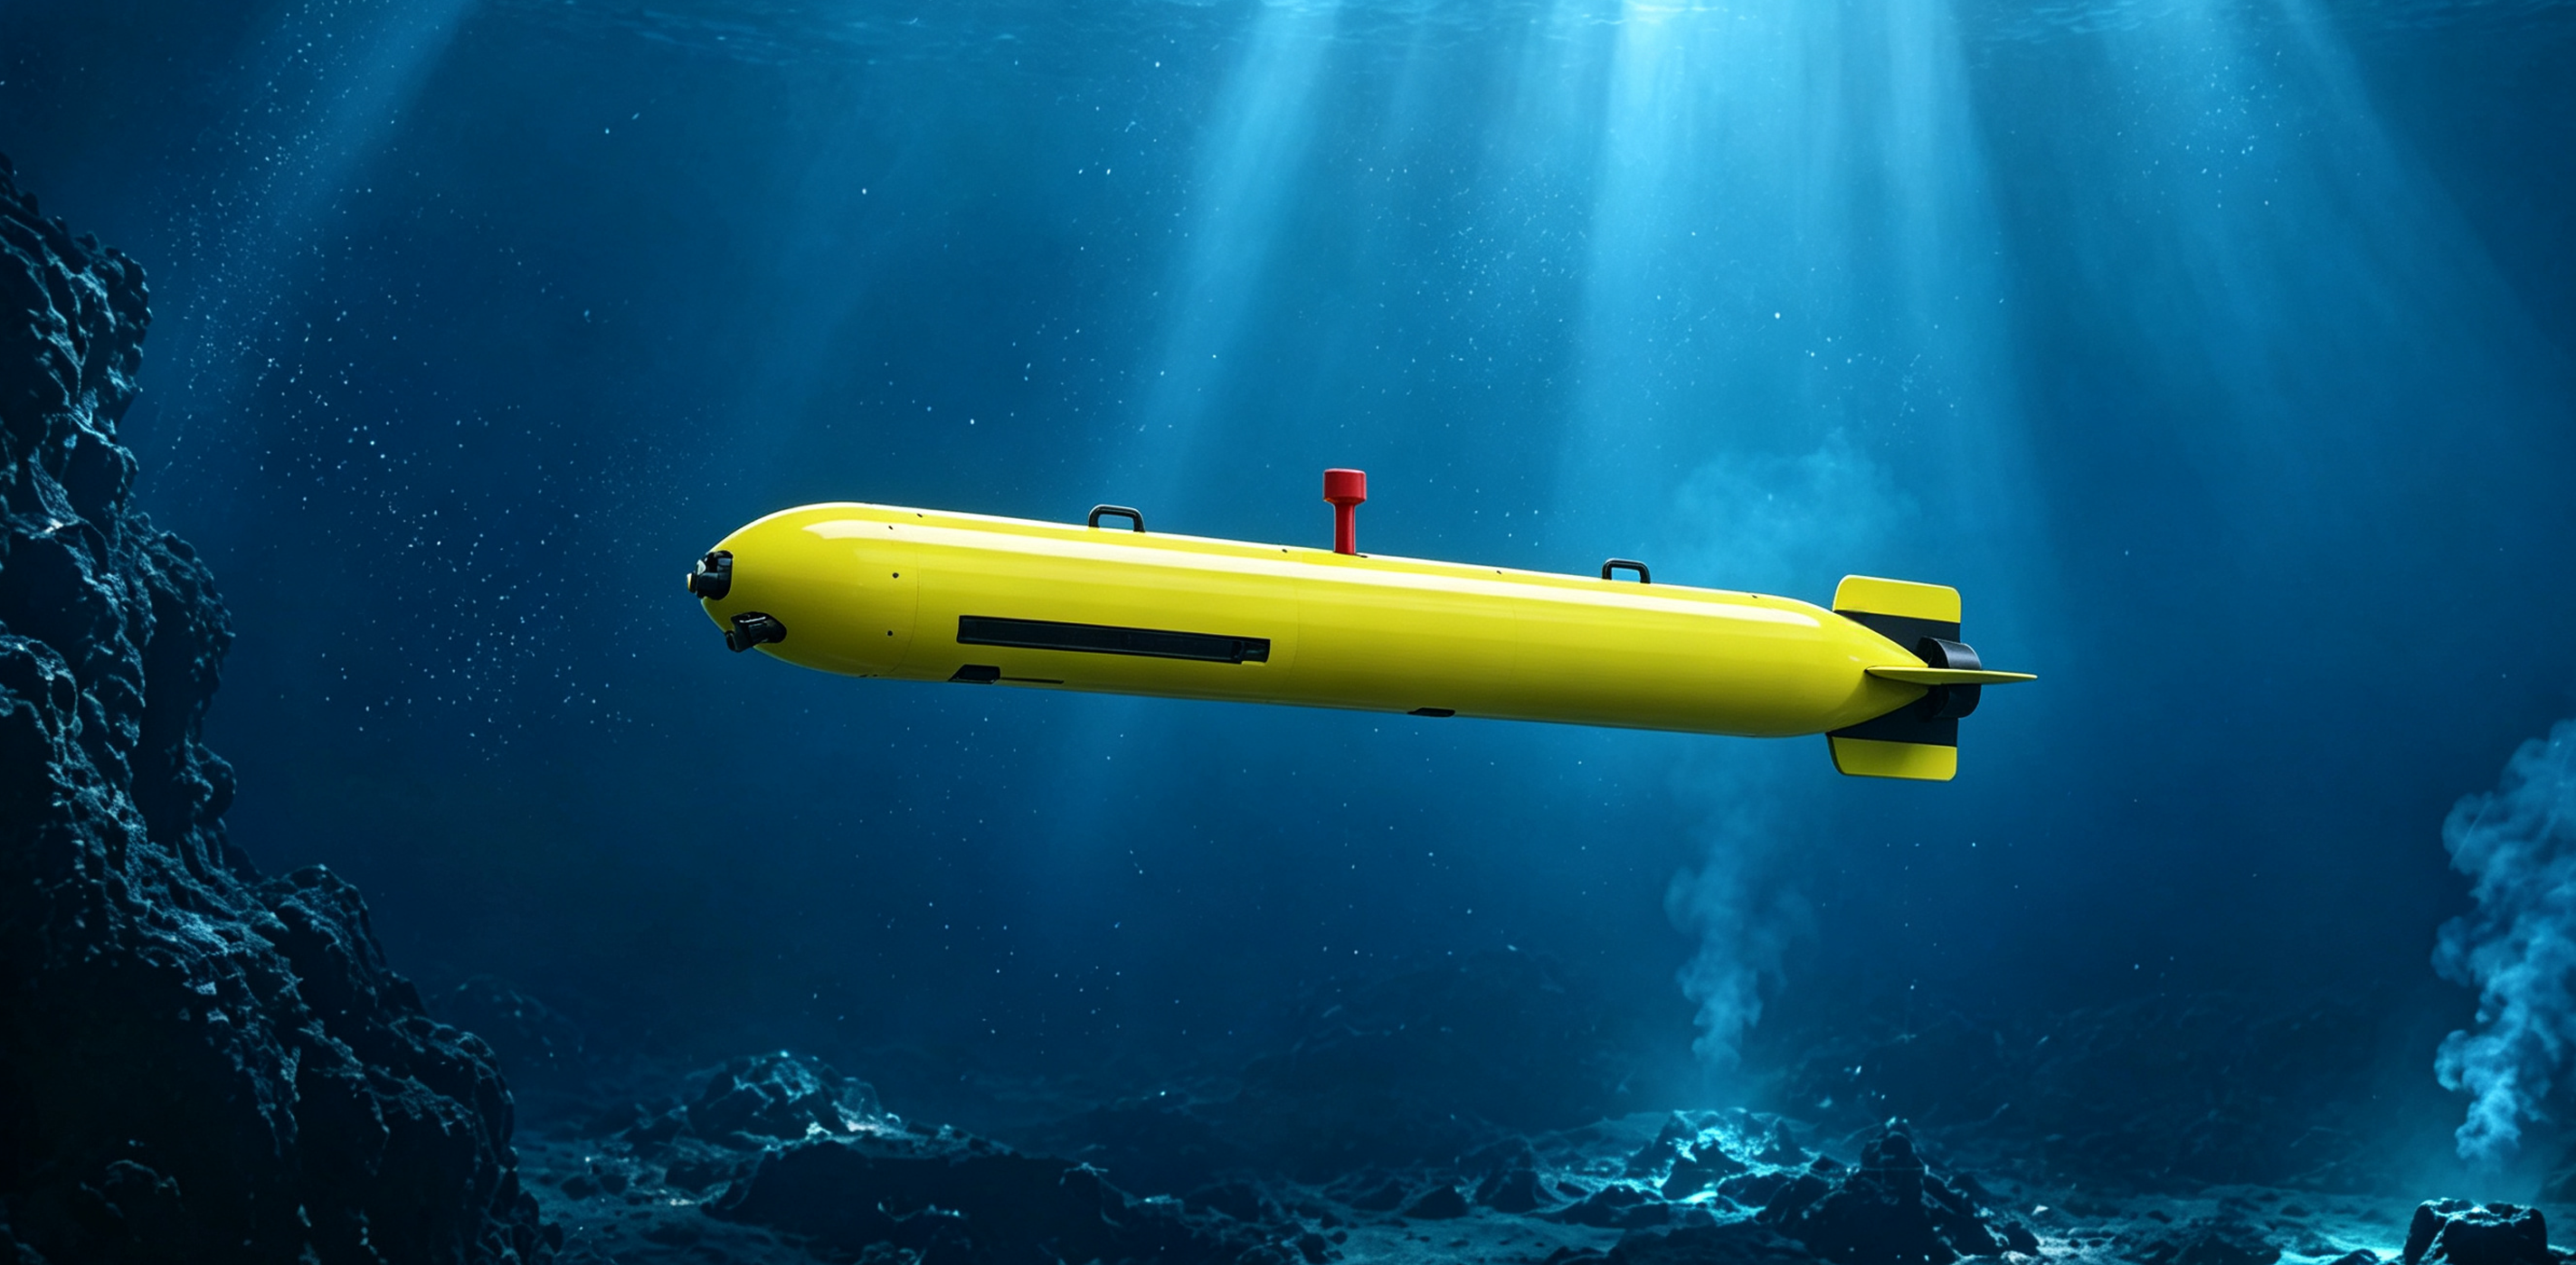
자율 기술은 인간이 어려운 환경을 탐험하는 방식을 빠르게 변화시키고 있습니다. 육상의 자율 주행 차량이 많은 주목을 받는 반면, 수중 로봇 시스템은 훨씬 가혹한 조건에 직면해 있습니다. 해저 깊은 곳에서 작동하는 것은 독특한 엔지니어링 장애물을 제시합니다. 그렇다면 개방된 바다에서 작동하는 자율 수중 차량의 가장 큰 도전 과제는 무엇일까요?
위성 신호와 명확한 도로 선을 의존하는 육상 차량과 달리, auv 자율 수중 차량은 표준 무선 신호가 작동하지 않는 어둡고 고압의 환경에서 운영됩니다. 모든 장애물 중에서도 수중 항법과 실시간 통신은 오늘날 해저 로봇 기술의 가장 큰 도전 과제로 남아 있습니다.
수중 항법 및 통신 장벽
육상에서 자율 주행 차량은 GPS 신호, 셀룰러 네트워크 및 카메라에 의존하여 자신의 위치를 파악합니다. 그러나 전파와 GPS 신호는 바닷물에 몇 인치 이상 침투할 수 없습니다. 따라서 수중 자율 차량은 단순히 위성에 연결하여 위치를 확인할 수 없습니다.
-
GPS 신호 손실: 해저 로봇이 잠수하면 표준 위치 시스템이 완전히 작동을 멈춥니다. 따라서 차량은 도플러 속도 로그(DVL) 및 관성 항법 시스템(INS)과 같은 탑재 센서에 의존해야 합니다.
-
시간에 따른 센서 드리프트: 추측 항법 도구는 속도와 방향을 기반으로 위치를 추정합니다. 그러나 긴 여정 동안 작은 계산 오류가 누적됩니다. 결과적으로 표면 팀이 주기적인 위치 업데이트를 제공하지 않는 한 차량이 코스를 벗어날 수 있습니다.
-
음향 통신 제한: 전파가 물에서 작동하지 않기 때문에 해저 시스템은 음향 파를 사용하여 데이터를 전송합니다. 그러나 소리는 물을 통해 느리게传播하며 음향 대역폭은 매우 좁습니다. 따라서 고해상도 실시간 영상이나 거대한 데이터 파일을 표면으로 실시간으로 보내는 것은 거의 불가능합니다.
해저 로봇 기술이 직면한 기타 주요 장애물
항법과 통신이 목록의 상위에 있지만, 몇 가지 다른 가혹한 요인이 자율 수중 차량 회사의 바다 배치를 복잡하게 만듭니다:
1. 극한의 수압
해수 압력은 깊이에 따라 빠르게 증가합니다. 수면 아래 3,000미터에서는 압력이 해수면보다 300배 더 큽니다. 따라서 엔지니어는 깨지기 쉬운 전자 장치가 눌리지 않도록 티타늄 또는 특수 합금으로 무거운 압력 선체를 제작해야 합니다.
2. 제한된 배터리 및 에너지 내구성
조사는 종종 긴 임무 시간을 요구합니다. 그러나 강력한 소나 시스템, 밝은 조명 어레이 및 추진기를 작동시키면 배터리 에너지를 빠르게 소모합니다. 차량 무게와 배터리 용량의 균형은 자율 수중 차량에 대한 계속되는 엔지니어링 고전입니다.
3. 동적 해류 및 낮은 가시성
해류는 갑자기 작은 차량을轨道에서 밀어낼 수 있습니다. 또한 휩쓸린 퇴적물과 흐릿한 물은 광학 카메라를 멀게 만들 수 있습니다. 따라서 자율 수중 차량 auv 플랫폼은 완전한 어둠에서 장애물을 감지하고 충돌을 피하기 위해 음향 소나에 의존해야 합니다.
어떻게 PelagiX가 복잡한 바다 도전 과제를 해결하는가
삼야 포세이돈 오션 테크놀로지 주식회사의 전용 브랜드로서, PelagiX는 이러한 정확한 해저 문제를 해결하기 위해 고급 해양 기술을 개발합니다. 스마트 소프트웨어, 내구성 있는 하드웨어 및 신뢰할 수 있는 표면 추적에 초점을 맞춤으로써 PelagiX는 해양 크루가 더 큰 자신감과 정확도로 임무를 완료하도록 도와줍니다.
가혹한 해양 환경을 극복하기 위해 현대 해양 시스템은 세 가지 중요한 솔루션에 의존합니다:
-
통합 다중 센서 항법: 광학, 음향 및 관성 센서를 결합하면 해저 차량이 장거리에 걸쳐 정확한 추적을 유지할 수 있습니다.
-
내구성 있는 도크 기반 모니터링: 휴대용 표면 스테이션은 차량 건강 상태를 모니터링하고 실시간으로 임무 명령을 보내기 위한 안정적인 다중 채널 링크를 제공합니다.
-
스마트 전력 관리: 효율적인 에너지 라우팅을 통해 차량은 긴 이동 중 배터리 전력을 절약하여 심해 작업을 효과적으로 수행할 수 있습니다.
해저 자율성의 미래
해저 탐험은 해양 에너지, 해양 연구 및 환경 보호 분야에서 빠르게 성장하고 있습니다. 수중 항법과 통신이 여전히 어렵지만, 음향 기술과 스마트 센서의 지속적인 돌파구가 격차를 좁히고 있습니다.
현대 자율 수중 차량 회사가 더 스마트하고 신뢰할 수 있는 플랫폼을 도입함에 따라 심해 탐험은 더 안전하고 훨씬 효율적이 됩니다. 내구성 있는 하드웨어와 통합 모니터링 솔루션을 선택함으로써 해양 전문가는 가장 어려운 바다 도전 과제를 극복하고 수중 발견의 잠재력을 완전히 활용할 수 있습니다.


 및 원격조종수중로봇(ROV) 제조업체 | 수중 추진기 및 센서)


